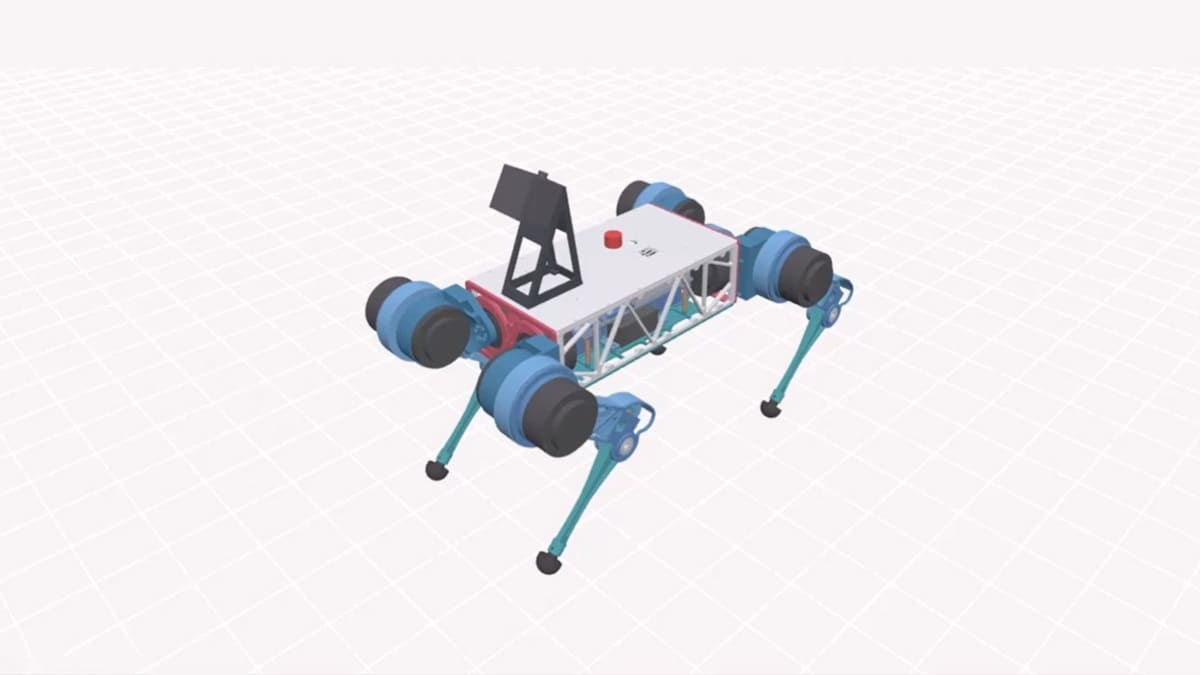
Un desarrollador ha utilizado Claude Code para diseñar un robot cuadrúpedo de 12 actuadores y 99 piezas, incluyendo CAD, selección de componentes, electrónica, cableado, firmware y simulación física. El proyecto forma parte de MechFaber, una aplicación de escritorio desarrollada durante los últimos tres meses para utilizar agentes de IA como herramientas de ingeniería y no únicamente como asistentes de programación.
La demostración resulta especialmente interesante porque el modelo no trabaja solo ni puede inventar dimensiones o especificaciones. MechFaber divide el problema entre agentes especializados y obliga a consultar el núcleo CAD, hojas de datos, análisis estructurales y simuladores externos. Aun así, existe una limitación fundamental: el cuadrúpedo todavía no se ha construido físicamente, por lo que sigue pendiente comprobar cuánto del comportamiento simulado puede trasladarse al mundo real.
Un único agente no fue suficiente para diseñar toda la máquina
El desarrollador, conocido como SpeedyBrowser45 en Reddit, explica que sus primeros intentos consistieron en entregar todo el trabajo a un único agente. El resultado no fue suficientemente fiable, especialmente cuando el modelo tenía que combinar geometría, cálculos mecánicos, electrónica y software dentro del mismo contexto.
MechFaber resuelve ese problema dividiendo el proceso entre subagentes especializados en investigación y cálculos, CAD, electrónica, firmware y simulación. Cada uno trabaja sobre una parte concreta, mientras la aplicación proporciona las herramientas necesarias para intercambiar resultados y comprobar que las decisiones tomadas en un área siguen siendo compatibles con las demás.
Esto acerca el flujo más a un equipo de ingeniería que a una conversación convencional con un chatbot. La IA no genera únicamente una carcasa 3D visualmente plausible, sino que debe seleccionar componentes comprables, diseñar alrededor de sus dimensiones, verificar interferencias, calcular alimentación, construir el cableado y, posteriormente, ejecutar el software destinado a controlar la máquina.
El propio MechFaber es además independiente del modelo utilizado. Aunque esta demostración emplea Claude Code, su arquitectura MCP permite trabajar también con agentes como Codex, Cursor, Crush u OpenCode, por lo que el elemento diferencial está realmente en las herramientas y verificaciones que rodean al modelo.
Claude Code no puede inventarse las medidas
Uno de los principios del proyecto es evitar que el modelo rellene huecos con cifras plausibles. Las dimensiones proceden directamente del núcleo CAD y las especificaciones eléctricas o mecánicas se extraen de hojas de datos reales, mientras los valores que no pueden verificarse deben quedar identificados como estimaciones.
La aplicación también puede ejecutar análisis por elementos finitos (FEA) y comprobar interferencias, recorrido de articulaciones, elementos de fijación, esfuerzos y capacidad estructural. El objetivo es trasladar fuera del LLM aquellas operaciones en las que una respuesta lingüísticamente convincente no sirve si la geometría o las fuerzas calculadas son incorrectas.
Esa separación es probablemente una de las partes más importantes del proyecto. Claude Code toma decisiones y coordina herramientas, pero las magnitudes físicas críticas proceden de sistemas deterministas, reduciendo uno de los principales problemas de utilizar modelos generativos en ingeniería: una dimensión equivocada puede hacer que dos piezas simplemente no encajen.
El firmware se ejecuta junto a la física de la máquina
La simulación tampoco se limita a reproducir movimientos previamente definidos. El firmware generado por el agente se compila utilizando una cadena de herramientas ARM real y posteriormente se ejecuta sobre un microcontrolador emulado mediante Renode.
Al mismo tiempo, MuJoCo simula la física del robot y ambos sistemas avanzan conjuntamente. El firmware controla los actuadores mientras la simulación calcula cómo responde la máquina, de manera que el software puede probarse contra el comportamiento físico del diseño que acaba de generar la propia IA.
MechFaber llega incluso a acoplar el modelo eléctrico con la simulación. El par solicitado por los motores afecta al consumo, el consumo modifica la tensión de la batería y esa caída puede alterar posteriormente el comportamiento de los actuadores, introduciendo dependencias que desaparecerían en una simulación puramente geométrica.
El desarrollador puede además solicitar nuevas condiciones mediante lenguaje natural. En la demostración pide una rampa, una pasarela y diferentes obstáculos, y el mismo firmware vuelve a ejecutarse sobre esas escenas sin tener que reconstruir manualmente cada entorno de prueba.
A developer has demonstrated that Claude Code can be used not just to design robots, but the AI can also write the firmware from scratch while running simulations. Of course, it goes without saying that unless there’s a proper and functional prototype that’s manufactured on the… pic.twitter.com/pxbfXSxwg5
— Omar Sohail (@omarsohail90) September 22, 2026
El robot utiliza 12 actuadores, LiDAR, Raspberry Pi 5 y Teensy
El ejemplo resultante es un cuadrúpedo formado por 99 piezas y 12 actuadores, tres por cada pata, acompañado de un sensor LiDAR. Claude Code generó también la arquitectura eléctrica, incluyendo raíles de alimentación, consumo por componente, estimación de autonomía y un mazo de cables con calibres y longitudes definidos.
Durante el proceso, el sistema seleccionó una Raspberry Pi 5 para procesar el LiDAR y un microcontrolador Teensy para el bucle de control de los motores. No se trata simplemente de una lista sugerida por el modelo: MechFaber busca componentes disponibles y utiliza sus especificaciones reales como entrada para el resto del diseño.
La gran prueba será construirlo físicamente
Todo esto demuestra que un agente puede coordinar una cadena de ingeniería considerablemente más compleja que la simple generación de código, pero todavía no demuestra que Claude Code haya diseñado de forma autónoma un robot funcional en el mundo real. El propio desarrollador reconoce que ninguna unidad física del cuadrúpedo se ha construido hasta ahora.
La diferencia entre simulación y realidad puede aparecer en aspectos difíciles de modelar con precisión. El desarrollador menciona, por ejemplo, que los actuadores responden instantáneamente en la simulación, mientras los reales presentan retraso e inercia, y planea introducir variaciones en masa, fricción y respuesta de los motores para reducir esa distancia.
Por tanto, el valor actual de MechFaber está menos en afirmar que una IA ya puede fabricar un robot completo sin intervención humana y más en demostrar cómo combinar agentes generativos con CAD, datos verificables, simulación física y ejecución real de firmware dentro de un único flujo. Si el diseño supera posteriormente una construcción física sin exigir grandes correcciones, será entonces cuando pueda medirse hasta qué punto este enfoque realmente acorta el trabajo de ingeniería.
Vía: Wccftech